Faciliteiten

Living labs en opstellingen
Bij Robotics@HAN brengen we technologie en praktijk samen. In onze living labs en testopstellingen werken studenten, onderzoekers en partners uit het werkveld aan vraagstukken rond robotica, automatisering en slimme technologie. Hier kunnen nieuwe toepassingen worden ontwikkeld, getest en ervaren in een omgeving die de praktijk zo dicht mogelijk benadert. Van autonome voertuigen en slimme productie tot technologie voor zorg en wonen: onze faciliteiten bieden volop ruimte om te experimenteren, onderzoeken en innoveren.
Mobile Robotics Lab
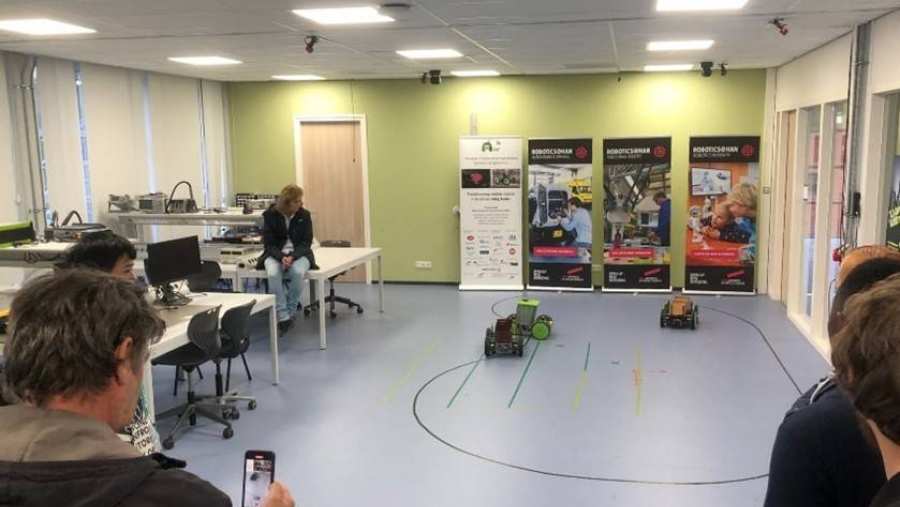
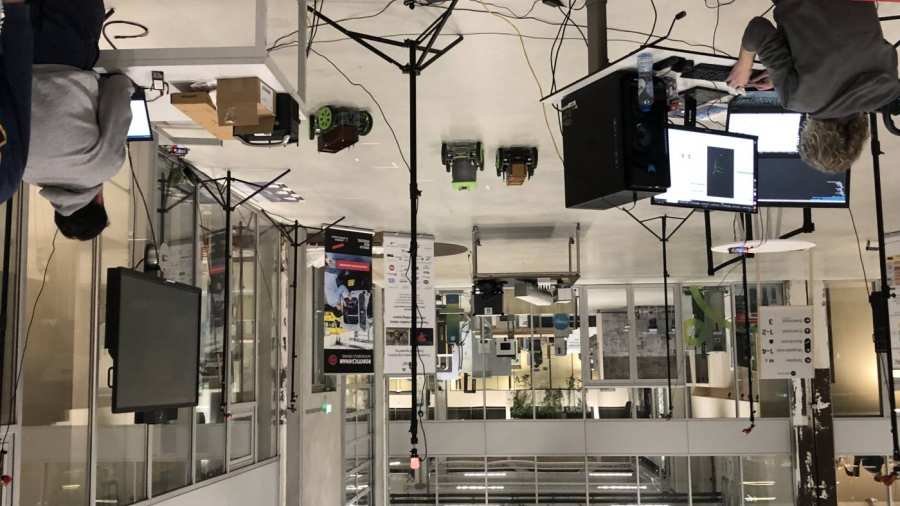
Het Mobile Robotics Lab biedt een aantal werkplekken voor robot ontwikkelaars en een testruimte die is geïnstrumenteerd met een OptiTrack motion capture syeteem. Via dit systeem is realtime, nauwkeurige lokalisatie beschikbaar. De lokalisatie informatie kan via wifi als ROS topic worden gepubliceerd naar de robots die worden ontwikkeld of getest. Dat kan ook in de vorm van ge-emuleerde GPS coördinaten. Het lab is ook uitgerust met een aantal PTZ camera’s om tests op te kunnen nemen of van afstand te kunnen bekijken. Het Mobiel Robotics Lab is aangesloten op het breedbandige robotics computernetwerk, dat in verbinding staat met het Control Center en met Lab Autonomous Vehicles.
Lab Autonomous Vehicles
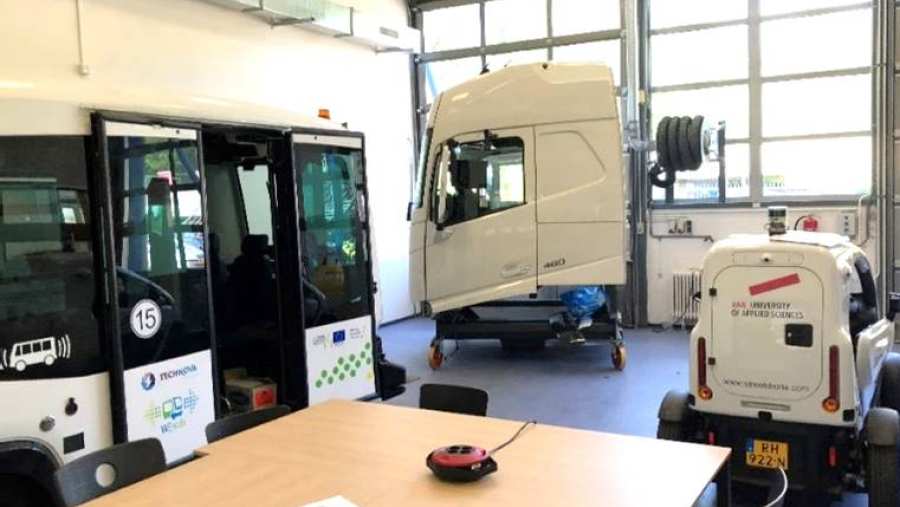
Het Lab Autonomous Vehicles is een garageruimte, waarin full-scale autonome voertuigen of grotere mobiele robots kunnen worden opgebouwd en getest. Het heeft meerdere grote roldeuren om ook buiten het gebouw te kunnen testen. Vlakbij bevind zich een parkeerdek van 165x10m waarop tests kunnen worden uitgevoerd. Een LiDAR gebaseerde referentiekaart is indien gewenst beschikbaar voor lokalisatie.
iXperium Health
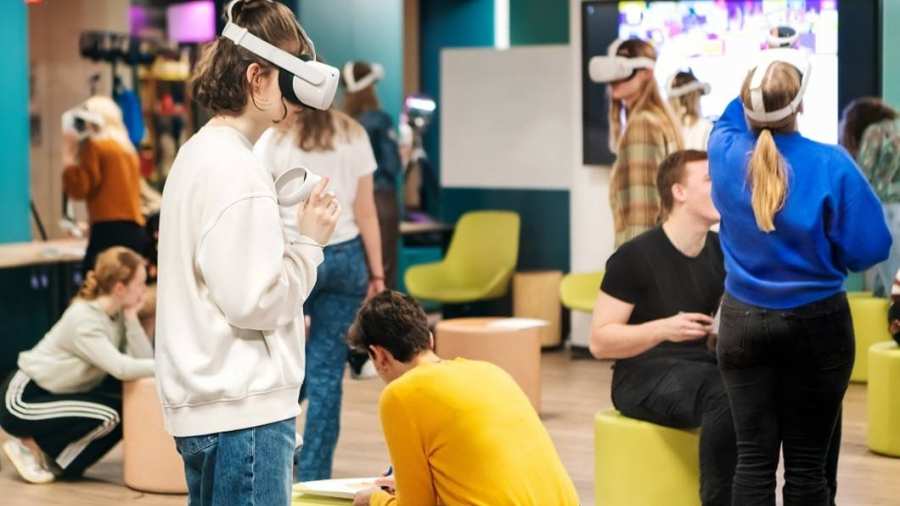
In iXperium Health werken we aan (het omgaan met) nieuwe technologie in de zorg en welzijn. We inspireren studenten, opleiders en professionals, laten ze ervaren wat werkt en doen onderzoek naar de effecten van technologie in zorg en welzijn. Studenten en docenten kunnen op een actieve manier met (robot)technologie voor de zorg experimenteren en hierop reflecteren. Voor professionals worden trainingen, (bijscholings)cursussen, symposia en demonstraties verzorgd en opkomende vraagstukken kunnen via studentopdrachten worden onderzocht. Het iXperium bevindt zich op de Nijmegen campus, adres Kapittelweg 33 (Playground C1.51 | Makerspace C1.01).
U-shaped Assembly Cell (USAC)
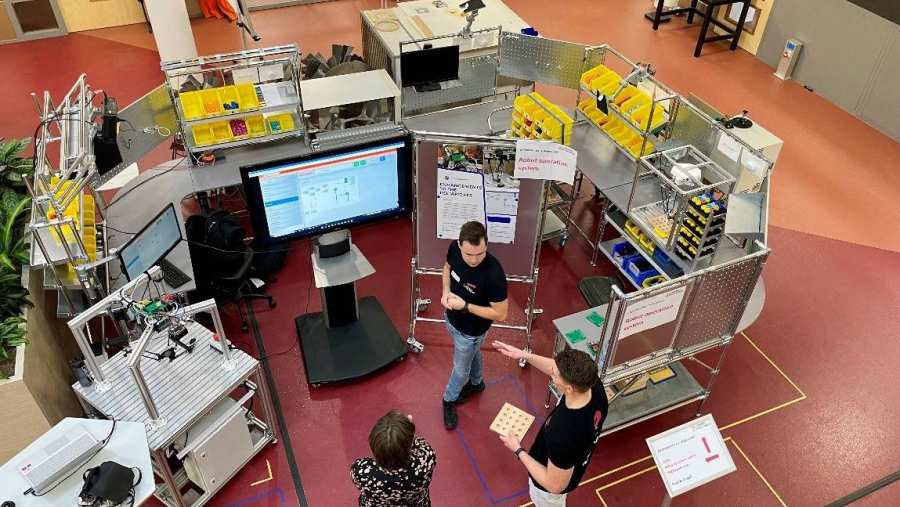
De USAC is een slimme productieomgeving waar we met en voor het regionale mkb werken aan innovatie oplossingen voor de optimalisatie van hun productieproces. Dit doen we door middel van onderzoek van onze docent-onderzoekers en studenten en met diverse testopstellingen. In de USAC kijken we naar de combinatie van technologie en de menselijke factor. Gecombineerd met de USAC is ook een operations digital twin ontwikkeld. In de USAC wordt gewerkt met diverse robotica oplossingen zoals delta pickers en cobots.
iXperium Smart Industry
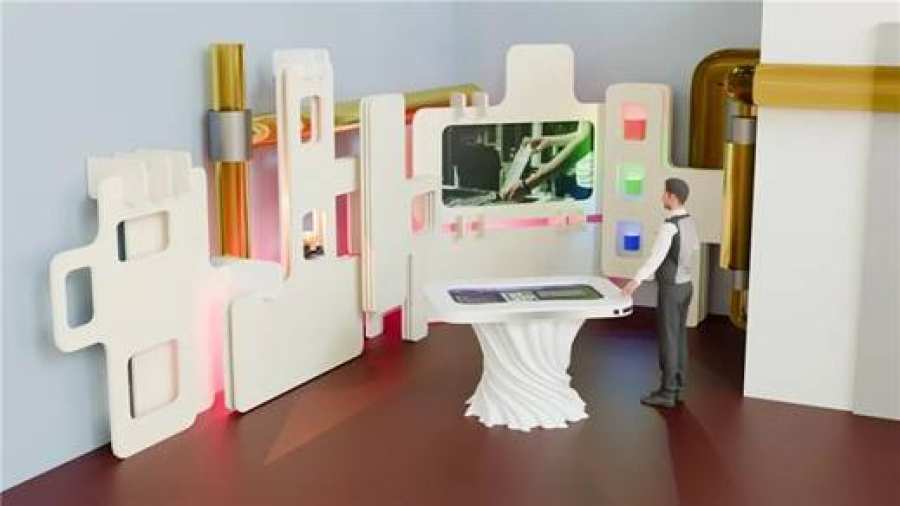
Het onlangs geopende iXperium Smart Industry biedt een fysieke en virtuele werkplek waar bedrijven, studenten, docenten en onderzoekers samenkomen om praktijkgerichte oplossingen te ontwikkelen. Er is een nauwe samenwerking tussen onderwijsinstellingen, onderzoeksafdelingen en het werkveld, wat bijdraagt aan de ontwikkeling van digitale competenties en innovaties die de maakindustrie verder helpen. In hyet iXperium combineren we technische kennis van AI, data en digitalisering met productieproceskennis, operations management en bedrijfskunde, ofwel de hele context van het maakbedrijf.
De Empathische Woning
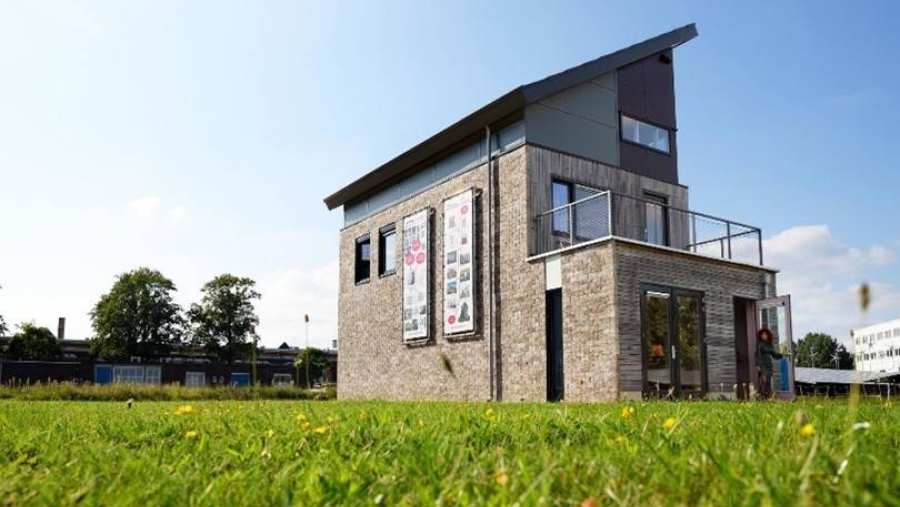
De Empathische Woning is een modelwoning op Cleantech Park Arnhem (voorheen Industriepark Kleefse Waard), waar aan projecten wordt gewerkt die gericht zijn op het ontwikkelen van innovatieve (ontwerp)oplossingen in de woonomgeving. De woning integreert SLIM (innovatieve oplossingen), SCHOON (duurzame oplossingen) en SOCIAAL (thuiswonen met behoud van kwaliteit van leven, gericht op sociale woningbouw en/of kwetsbaardere groepen). Voornamelijk voor mensen met beginnende dementie, maar bijvoorbeeld ook voor kinderen met autisme of mensen met een beperking.
Equipment
In deze living labs en opstellingen heeft de HAN een groeiende hoeveelheid equipment beschikbaar voor inzet in onderzoek en onderwijs op het gebied van robotica.
Robotics@HAN servers
HAN heeft dedicated on-premise serves beschikbaar voor onderwijs en onderzoek op het gebied van robotica. Denk bijvoorbeeld aan simulaties, AI training en ontwikkeling van robotbesturing. Ook directe koppeling met de echte wereld is mogelijk, zoals bijvoorbeeld voor Hardware in the Loop simulatie en digital twinning. Hiervoor zijn de servers breedbandig verbonden met het Mobile Robotics Lab en Lab Autonomous Vehicles. De servers zijn beschikbaar voor studenten, onderzoekers en tevens voor projectpartners en zijn vanaf elke locatie bereikbaar. De servers bevinden zich in het ‘Control Center’, waar enkele werkplekken zijn en additionele computerkracht kan worden ingezet.
Meer informatie: jan.benders@han.nl

Cobots (Dobot CR10A and Magician E6)
The Dobot CR10A is a collaborative robot with a 10 kg payload and 1.3 m reach, designed for safe human-robot interaction in industrial and research environments. It supports flexible automation tasks such as assembly, palletizing, and quality inspection, and is equipped with a VX500 vision system, enabling object detection, part localization, and flexible pick-and-place operations. Complementing this setup, HAN also uses the Dobot Magician E6 on a compact educational platform that allows students to gain hands-on experience with robotics, programming, and automation concepts.
More information: andras.ligeti@han.nl

Deltapicker (Delta X 2)
The Delta X2 robot is a high-speed, parallel-arm system optimized for precision pick-and-place operations. It is capable of handling lightweight products at high throughput, making it well-suited for packaging, sorting, and assembly research.
More information: andras.ligeti@han.nl

HAN Streetdrone
De HAN Streetdrone is een open onderzoeksvoertuig voor autonoom rijden, gebaseerde op een gerobotiseerde Renault Twizy. De Streetdrone is voorzien van LiDAR, radar, camera’s, ultrasoonsensoren, RTK-DGPS, IMU, wielsnelheidssensoren, V2V communicatie en de nodige computerkracht en opslag. Met de Streetdrone ontwikkelen we in een samenwerking tussen partners, onderzoekers en studenten functionaliteit voor autonoom rijden. We maken daarbij gebruik van de ROS2-gebaseerde Autoware Universe software stack, die we combineren met eigen algoritmes.
Meer informatie: jan.benders@han.nl

1:10 H2Trac (EOX Tractors) robotractor
Gebaseerd op een universeel platform met vlakke bovenkant voorzien van vier hoekmodules die kunnen aandrijven en sturen. Er zijn varianten met en zonder cabine gemaakt voor onderzoek/ontwikkeling in het Mobile Robotics Lab op het gebied van veldrobots. De robots worden ROS-gebaseerd, met een combinatie van open source software (o.a. Autoware) en eigen software aangestuurd, waaronder het Robot Cooperativity Framework van project DurableCASE. De voertuigen zijn beschikbaar in een digital twin simulatie omgeving.
Meer informatie: jan.benders@han.nl

1:10 Track/trailercombinaties
Met een ROS-gebaseerde besturing voor onderzoek/ontwikkeling in het Mobile Robotics Lab op het gebied van autonoom transport. Ook beschikbaar in een digital twin simulatie omgeving, in het kader van project SAVED.
Meer informatie: karel.kural@han.nl

1:3 truck/trailer combinatie
Als testoplossing tussen voertuigen op lab schaal en full-scale. Met deze combinatie kan in buitensituaties op een low-cost en veilige manier met een hoger realiteitsgehalte worden getest. Hiermee kunnen we algoritmes voor autonoom vervoer sneller op het gewenste niveau voor real-world implementatie brengen. Deze combinatie is onder andere ingezet in EU Horizon project 5G Blueprint
Meer informatie: karel.kural@han.nl

Rijsimulatoren
Voertuigautomatisering vraagt om goede interactie met passagiers en eventuele bestuurders. Die interactie met de mens testen we onder andere in rijsimulatoren. Met deze simulatoren kunnen we bijvoorbeeld user interfaces verbeteren of de beleving van passagiers m.b.t. ervaren veiligheid of comfort verbeteren. We hebben een hiervoor een rijsimulator in de vorm van een truckcabine (een Volvo FH4, ontwikkeld in project VISTA) en een personenauto (een Volvo XC90 – in ontwikkeling in project HUBRIS). In de personenwagen rijsimulator is een compleet motion systeem met gordelspanner onder de passagiersstoel gebouwd om een realistische rijbeleving te creëren. De simulatoren maken gebruik van VR-bril technologie.
Meer informatie: jan.benders@han.nl

MORE robot scooter
Een mobiel x-by-wire platform, gebaseerd op een scootmobiel die is omgebouwd om via CAN berichten te sturen, accelereren en remmen.
Meer informatie: ad.oomen@han.nl

Holonome zorgrobot
Een holonomisch bestuurd mobiel robotplatform op basis van mecanum wielen. Dit platform wordt in eerste instantie ingezet als integratie- en testplatform in het project CareBOTS. Het platform zal verder worden uitgebreid met ROS-gebaseerde navigatie en SLAM algoritmes.
Meer informatie: jan.benders@han.nl

Test- en meetsystemen voor mobiele robots
Mobiel motion capture systeem
Een mobiel systeem dat op locatie snel kan worden opgezet om nauwkeurig positie en oriëntatie te meten in indoor omgevingen. Dit systeem is gelijk aan het systeem in het Mobile Robotics Lab (OptiTrack) en werkt met camera’s op statieven.
RTK-DGPS systemen
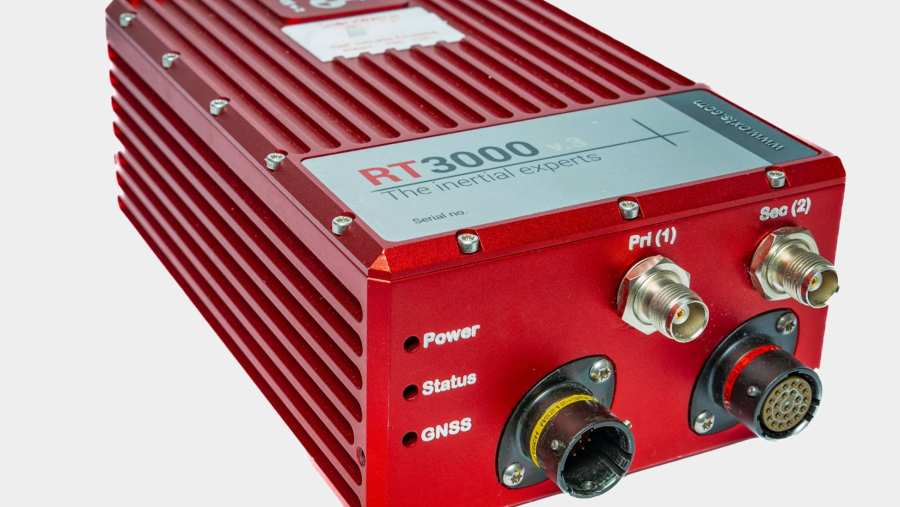
Diverse RTK-GPS systemen, zowel low-cost (enkele Ardusimple systemen) als high-end (OXTS) voor cm-nauwkeurige plaatsbepaling van robots in outdoor omgevingen. Bron afbeelding: https://ap.lc/NkBGm
VRU testsysteem
Een testsysteem op basis van (ROS-gebaseerde) autonome robotplatforms met daarop dummies van voetgangers, fietsers, of andere kwetsbare verkeersdeelnemers (VRU’s – Vulnerable Road Users). Dit systeem wordt in project CORDS-VTS doorontwikkeld voor het testen van complexe scenario’s met meerdere, complex bewegende verkeersdeelnemers.